2026


WALL-WM: Carving World Action Modeling at the Event Joints

X Square Robot Team

Technical Report, 2026

TLDR

WALL-WM is our latest effort on building foundation world-action-models for general purpose robotic manipulation, using “semantically coherent action events” as the unit of world-model learning.
IMPACT: Learning Internal-Model Predictive Control for Forceful Robotic Manipulation

Jiawei Gao, Chaoqi Liu, Peilin Wu, Haonan Chen, Yilun Du†

In Submission

TLDR

IMPACT learns an internal model of the environment dynamics within the controller and compensates for these dynamics in a feedforward manner.

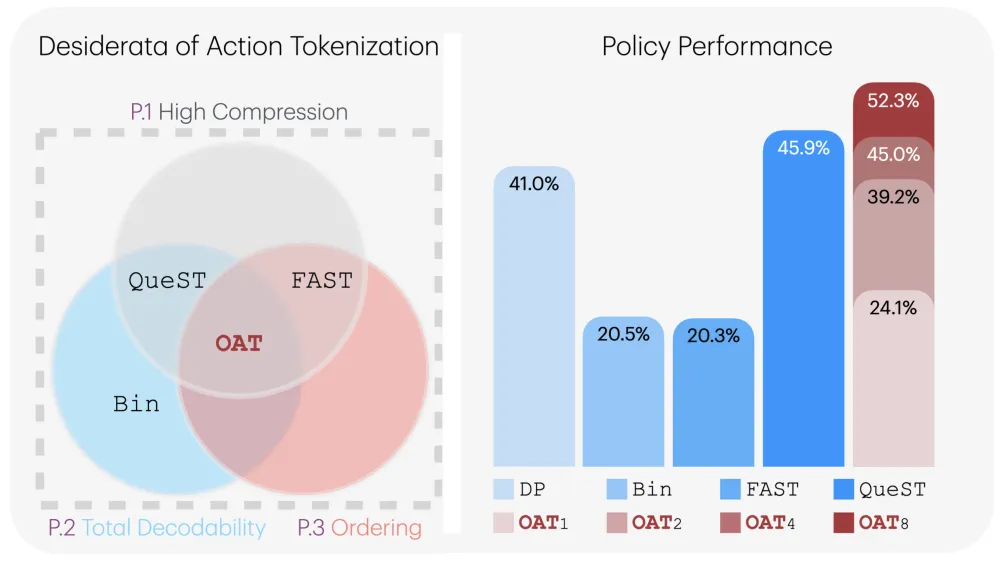
OAT: Ordered Action Tokenization

Chaoqi Liu, Xiaoshen Han, Jiawei Gao, Yue Zhao, Haonan Chen, Yilun Du†

2026 Robotics: Science and Systems, RSS 2026 Outstanding Paper Award Finalist.

TLDR

OAT enables scalable autoregressive robot control by converting continuous actions into compact, causally ordered tokens.

2025


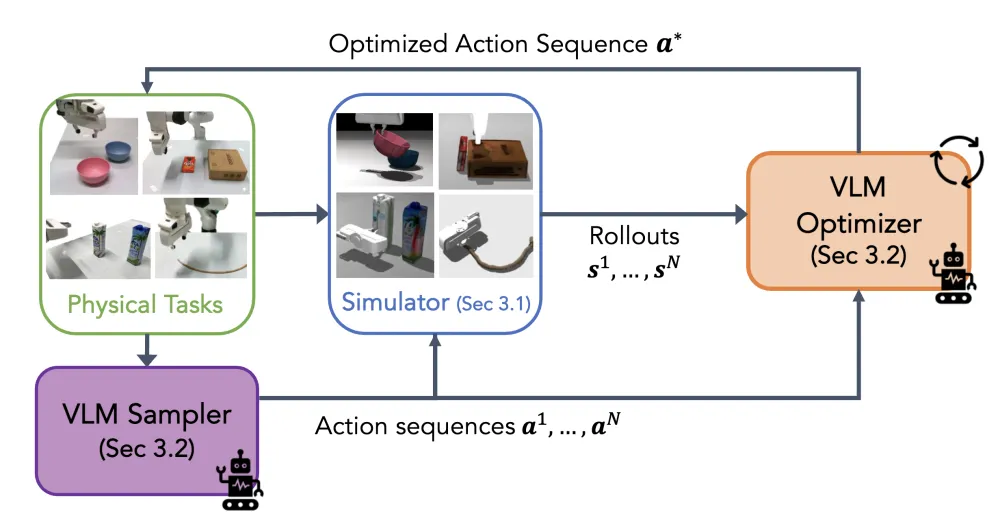
SIMPACT: Simulation-Enabled Action Planning using Vision-Language Models

Haowen Liu*, Shaoxiong Yao*, Haonan Chen, Jiawei Gao, Jiayuan Mao, Jia-Bin Huang, Yilun Du†

2026 The IEEE/CVF Conference on Computer Vision and Pattern Recognition, CVPR 2026.

TLDR

SIMPACT equips Vision-Language Models (VLMs) with physical reasoning through simulation-in-the-loop world modeling.

Seed2.0: Towards Intelligence Frontier for Real-World Complexity

Bytedance Seed Team

Technical Report, 2026

TLDR

The Seed2.0 series models are our latest effort to build foundation models that meet the requirements of large-scale production deployment.

ASAP: Aligning Simulation and Real-World Physics for Learning Agile Humanoid Whole-Body Skills

Tairan He*, Jiawei Gao*, Wenli Xiao*, Yuanhang Zhang*, Zi Wang, Jiashun Wang, Zhengyi Luo, Guanqi He, Nikhil Sobanbab, Chaoyi Pan, Zeji Yi, Guannan Qu†, Kris Kitani†, Jessica Hodgins†, Linxi "Jim" Fan†, Yuke Zhu†, Changliu Liu†, Guanya Shi†

2025 Robotics: Science and Systems, RSS 2025.

TLDR

ASAP enables agile, whole-body humanoid motion control by using data to align simulation with real-world physics.

2024


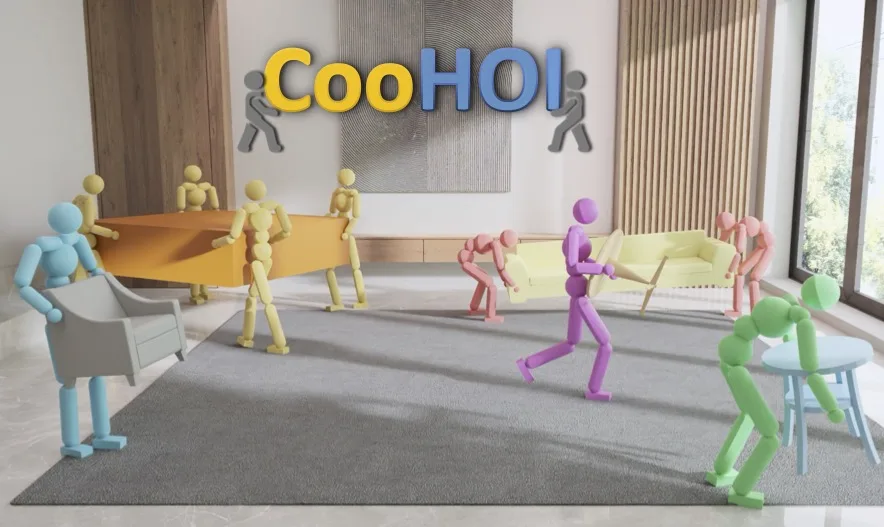
CooHOI: Learning Cooperative Human-Object Interaction with Manipulated Object Dynamics

Jiawei Gao*, Ziqin Wang*, Zeqi Xiao, Jingbo Wang, Tai Wang, Jinkun Cao, Xiaolin Hu†, Si Liu†, Jifeng Dai†, Jiangmiao Pang†

2024 Conference on Neural Information Processing Systems, NeurIPS 2024 Spotlight(2.08%).

TLDR

CooHOI is a framework for cooperative object transportation tasks involving multiple humanoid characters, inspired by how humans learn to collaborate through implicit communication.

2023


Hybrid Internal Model: Learning Agile Legged Locomotion with Simulated Robot Response

Junfeng Long*, Zirui Wang*, Quanyi Li, Jiawei Gao, Liu Cao, Jiangmiao Pang†

2024 International Conference on Learning Representations, ICLR 2024.

TLDR

HIMLoco enables quadruped robots to adapt to various terrains by learning to estimate environmental disturbances online both explicitly and implicitly.

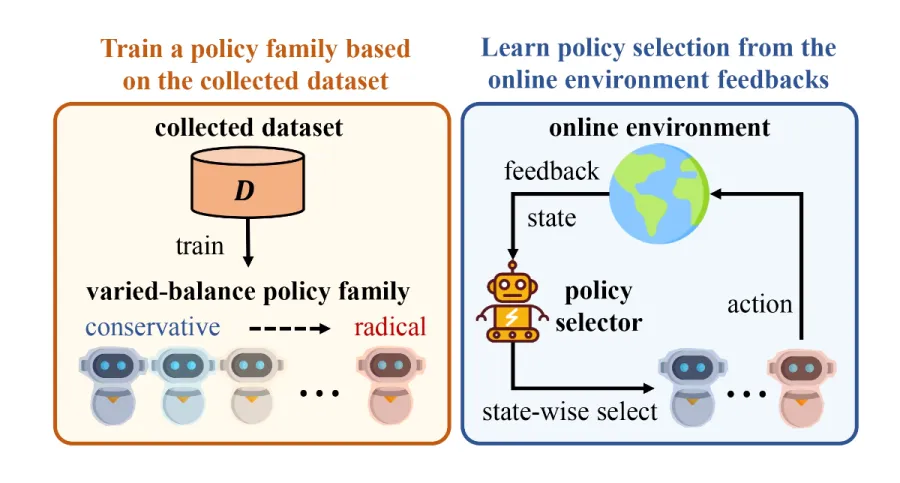
Train Once, Get a Family: State-Adaptive Balances for Offline-to-Online Reinforcement Learning

Shenzhi Wang*, Qisen Yang*, Jiawei Gao, Matthieu Lin, Hao Chen, Liwei Wu, Ning Jia, Shiji Song†, Gao Huang†

2023 Conference on Neural Information Processing Systems, NeurIPS 2023 Spotlight(3.06%).

TLDR

FamO2O is a framework for offline-to-online reinforcement learning algorithms that determines state-adaptive improvement-constraint balances.